Vision 2030
Robotik, die schwere Arbeit lernt.
Von der kompakten Elektromaschine zur lernenden Roboterplattform für die Baustelle.
Discover the concept →

— 01 / Die Ausgangslage
Die Baustelle braucht mehr als eine neue Maschine.
Auf Baustellen treffen steigende Anforderungen auf knappe Ressourcen. Vor allem beim Materialtransport geht viel Zeit verloren: Ein Lkw wird entladen, Material mehrfach umgesetzt und auf engen Wegen zum Einbauort gebracht. Dafür werden erfahrene Fachkräfte, Maschinen und oft auch Kran- oder Aufzugskapazitäten gebunden.
Hinzu kommt der Personalmangel. Im Juli 2026 berichteten 32,6 % der Unternehmen im Bauhauptgewerbe von fehlenden Fachkräften, so das ifo Institut. Gleichzeitig zeigt eine Untersuchung des Instituts der deutschen Wirtschaft, dass bessere Prozesse und Digitalisierung entscheidende Hebel für die Produktivität am Bau sind.
Die Antwort kann deshalb nicht allein eine größere Maschine sein. Wir brauchen Maschinen, die unterschiedliche Aufgaben übernehmen, sich an wechselnde Umgebungen anpassen und das Wissen erfahrener Menschen nutzen können.
— 02 / Unser Zielbild
Unsere Vision: Adaptive Physical AI.
Bis 2030 wollen wir aus der QuiMo-Technologie eine Familie lernender, modularer Roboterplattformen entwickeln. Sie soll Lasten selbstständig aufnehmen, transportieren und präzise absetzen – und dabei wechselnde Werkzeuge, Untergründe und Arbeitsräume beherrschen.
Langfristig sollen Fachleute neue Aufgaben vorführen können, damit die Roboter sie innerhalb von Tagen statt durch monatelange Einzelprogrammierung erlernen. Das ist ein Forschungs- und Entwicklungsziel, kein heutiger Leistungsnachweis.
Wir nennen diesen Ansatz Adaptive Physical AI. Anders als eine reine Software-Automatisierung berücksichtigt sie den Maschinenkörper selbst: Wie ist die Last verteilt? Wie verändert sich der Schwerpunkt? Wie viel Traktion ist vorhanden? Welche Bewegung ist unter den aktuellen Bedingungen sicher?
Unser Ziel ist der Übergang von Maschinen, die Experten bedienen, zu Robotern, die von Experten lernen.
— 03 / Architekturvorteil
Weniger Maschine. Mehr Wert pro Einsatz.
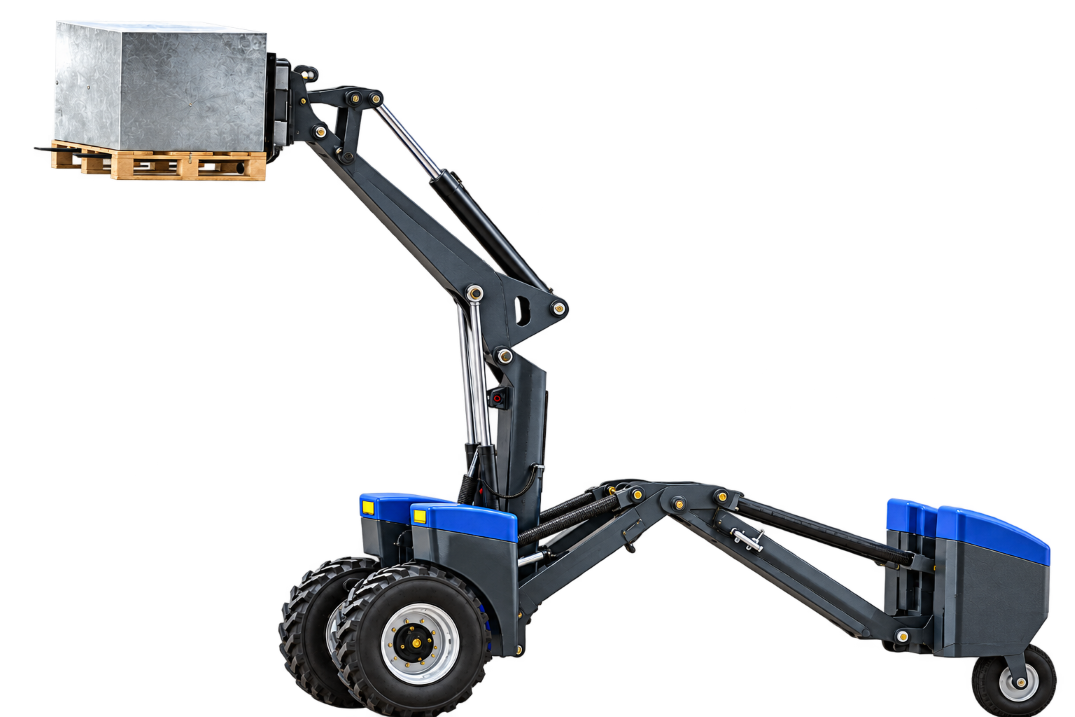
Der QuiMo 1600 ist heute eine elektrisch angetriebene, ferngesteuerte Plattform mit bis zu 1.600 kg Nutzlast, rund 1.800 kg Eigengewicht und nur 1.200 mm Breite. Eine aktiv verschiebbare Gegenmasse unterstützt die Stabilisierung. Die kompakte Konstruktion und die austauschbaren Werkzeuge verbinden hohe physische Leistungsfähigkeit mit Vielseitigkeit.
Dieser Aufbau bietet bereits vor der Autonomieentwicklung wirtschaftliche Chancen:
01
Material & Herstellung
Eine leichtere, vereinfachte Maschinenarchitektur kann Stahlbedarf, Bauteilzahl und Herstellungsaufwand reduzieren. Wie groß der CO₂- und Kostenvorteil tatsächlich ist, wird über belastbare Vergleichsrechnungen ermittelt.
02
Wartung & Service
Der elektrische Fahrantrieb kommt ohne klassischen hydrostatischen Fahrantrieb aus. QuiMo geht davon aus, dass gegenüber Diesel-Radladern bis zu sieben von zehn typischen Wartungsarbeiten entfallen können.
03
Einfachere Transporte:
Das kompakte Maschinengewicht ermöglicht die Verladung auf einem geeigneten Pkw-Anhänger statt einer aufwendigen Tiefladerlogistik – abhängig von Fahrzeug, Anhänger, Zuladung und rechtlichen Vorgaben.
04
Effizienterer Energieeinsatz:
Bedarfsgerechte Hydraulik und elektrischer Fahrantrieb reduzieren Verluste. Erste Berechnungen gehen von einem Energieeinsparpotenzial von bis zu 40 % gegenüber konventionellen Kompaktladern aus.
— 04 / Drei Technologische Bausteine
Drei Bausteine auf dem Weg zur lernenden Baustellenrobotik
01
Ein Maschinenkörper, der sich anpasst
Im QuiMo wird Stabilität nicht allein durch permanente Masse erzeugt. Die bewegliche Gegenmasse und die variable Position des Arbeitsgeräts ermöglichen eine aktive Anpassung an den Lastzustand.
Perspektivisch soll die Robotersteuerung Engstellen, Steigungen und Arbeitsbewegungen vorausschauend berücksichtigen und die jeweils geeignete Maschinenkonfiguration wählen.
02
Reale Erfahrung als Trainingsgrundlage
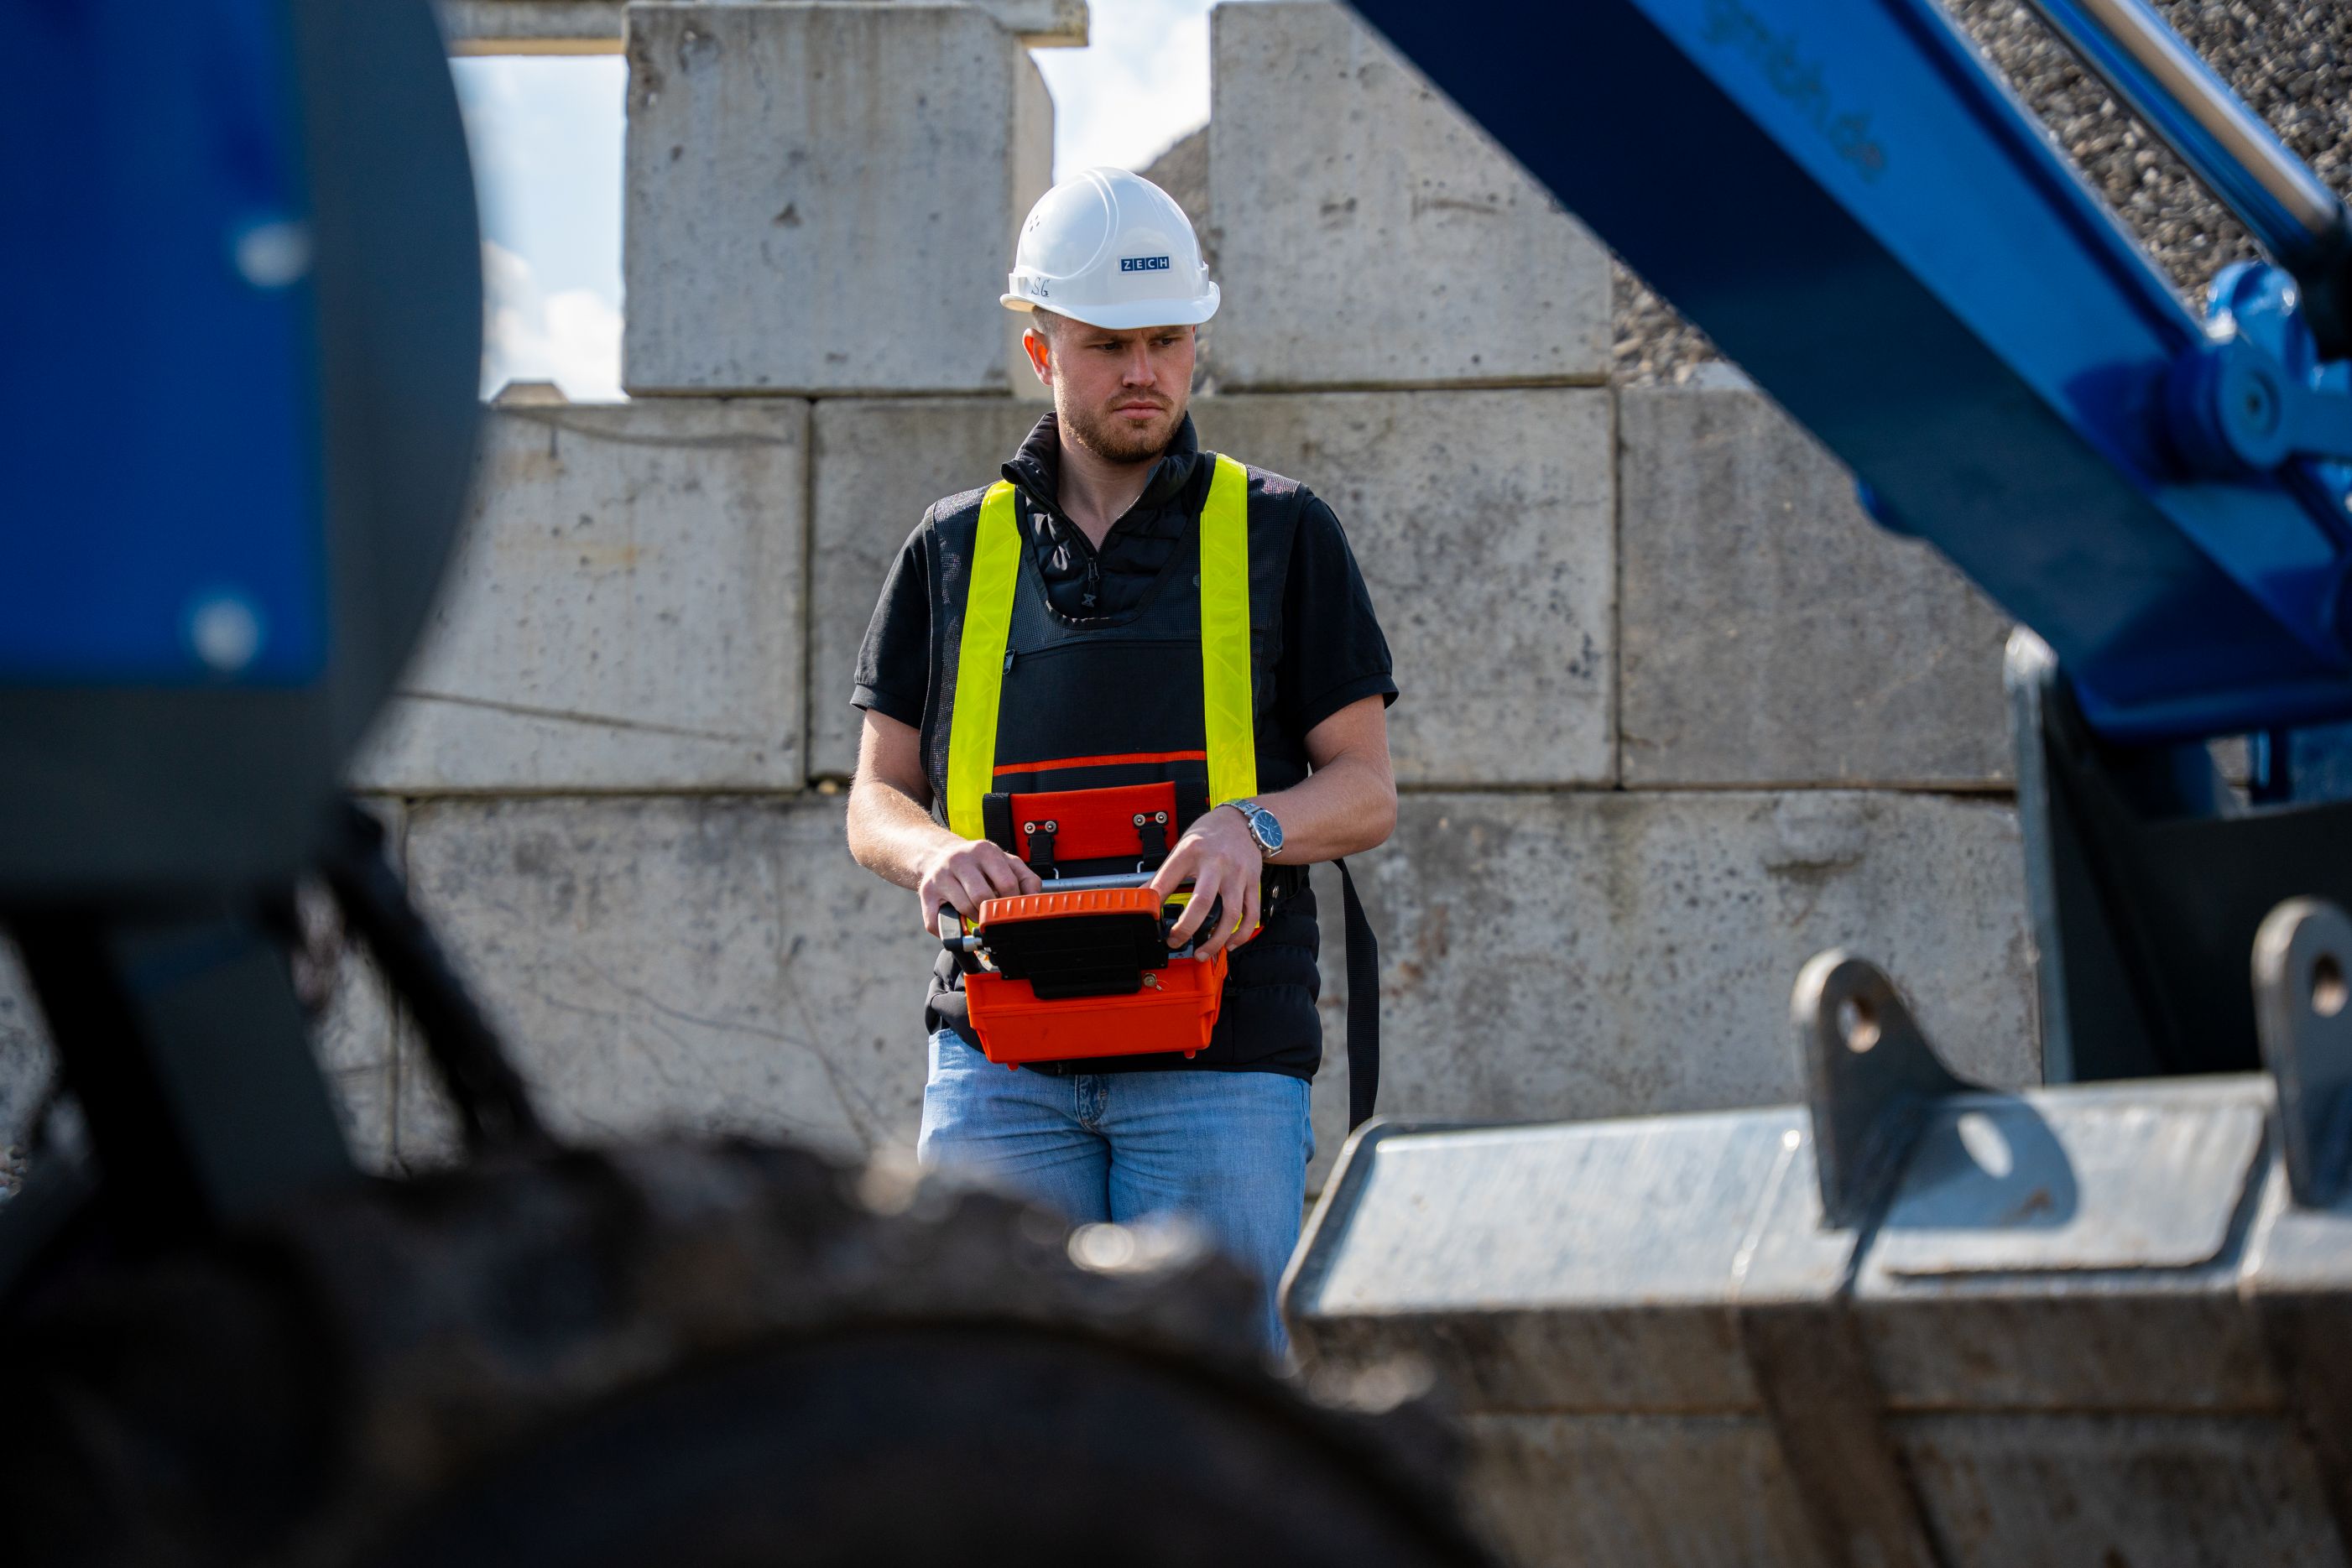
Wir wollen künftige Pilotmaschinen mit geeigneter Sensorik ausstatten und reale Arbeitsabläufe gemeinsam mit Baustellenprofis erfassen: Bewegungen, Lasten, Werkzeugpositionen, Kräfte und Umgebungsbedingungen.
Menschliche Demonstrationen und gezielte Korrekturen sollen daraus Trainingsdaten machen – mit klaren Regeln für Datenschutz, Einwilligung und den sicheren Betrieb.
03
Lernen mit physikalischem Fundament
Ein gemeinsames Fähigkeitsmodell soll Aufgaben über verschiedene Werkzeuge und später auch über unterschiedliche QuiMo-Plattformen übertragbar machen.
Die KI schlägt Bewegungen vor; ein physikalisches Maschinenmodell und eine unabhängig ausgelegte Sicherheitsebene prüfen und begrenzen die Ausführung. Diese Trennung ist ein Entwicklungsziel – noch keine bereits zertifizierte autonome Funktion.
— 05 / ERSTER ANWENDUNGSFALL
Vom Lkw bis zum Einbauort.
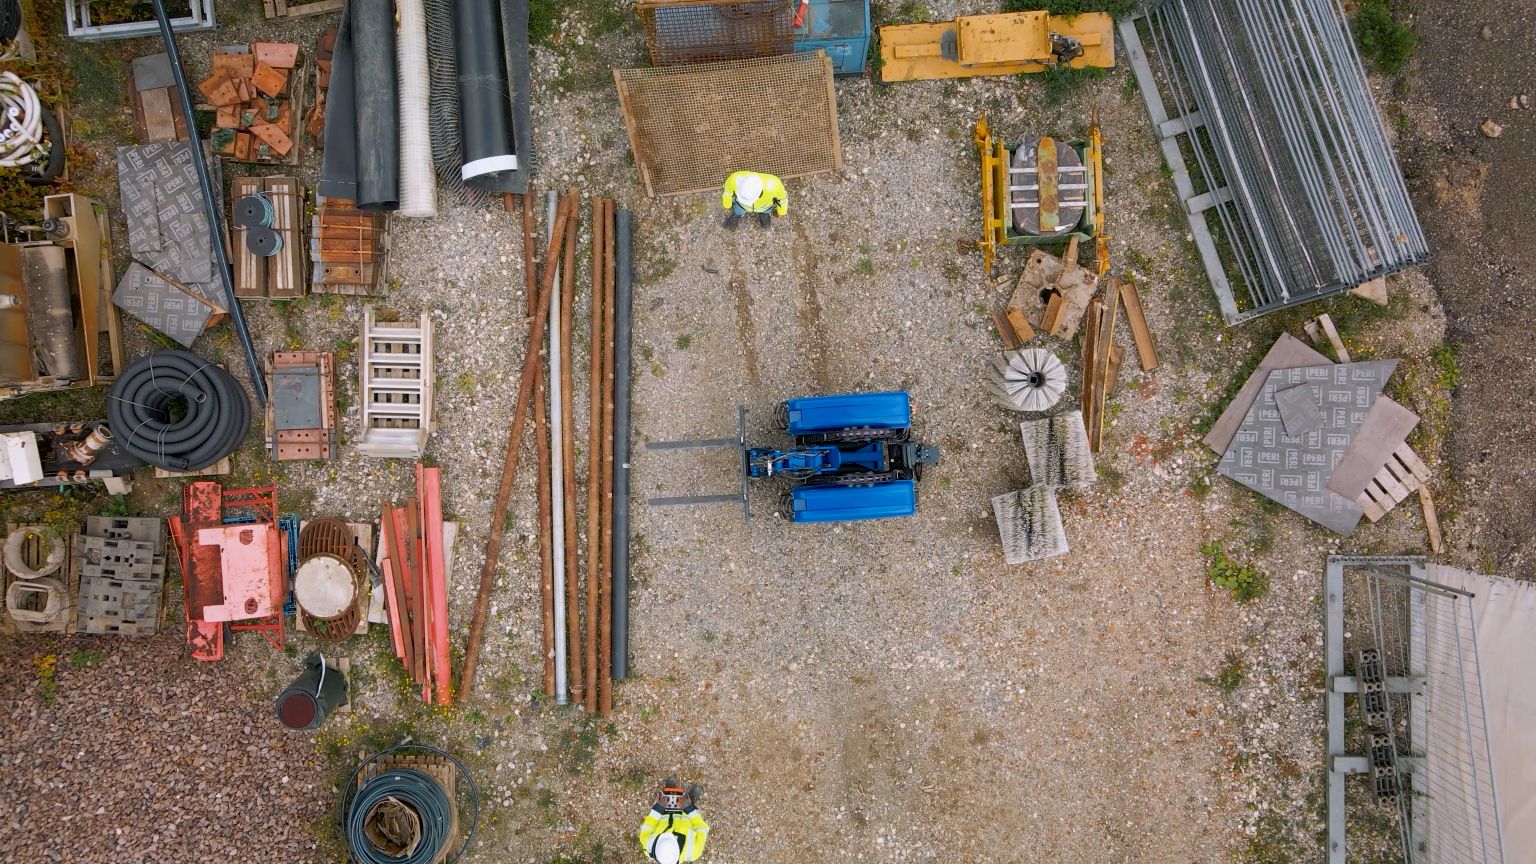
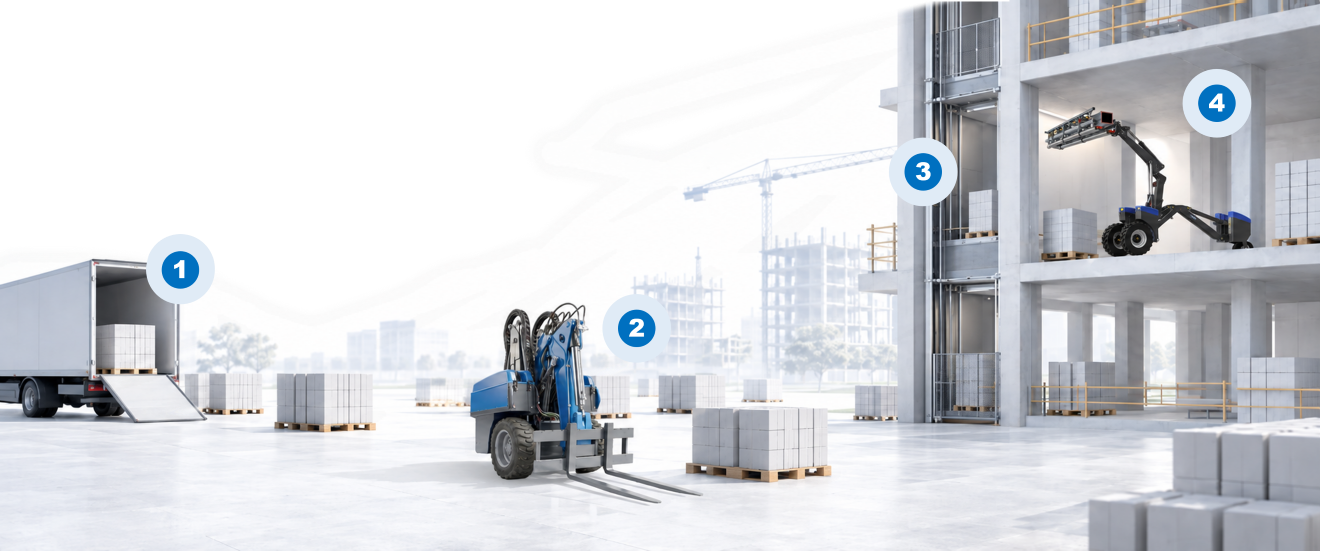
Wir starten dort, wo der Nutzen konkret messbar ist: in der innerstädtischen Baustellenlogistik. In unserem Zielbild nimmt ein QuiMo Material vom Lkw auf, fährt durch wechselnde Baustellenwege und legt es am gewünschten Ort ab. Mit anderen Werkzeugen soll dieselbe Plattform auch Schüttgut bewegen oder Bauteile positionieren können.
Für das Bauen im Bestand verfolgen wir mit dem QuiMo 500 eine weitere Größenklasse: geplant sind 500 kg Nutzlast, rund 600 kg Eigengewicht und 800 mm Breite. Damit ließen sich langfristig auch Aufgaben hinter schmalen Türen und in Bestandsgebäuden automatisieren.
1
Autonomes Entladen
Handhabung unterschiedlichster Lasten durch den Einsatz verschiedener Werkzeuge.
2
Adaptiver Transport & Positionierung
Navigation auf wechselnden Baustellen unter Berücksichtigung räumlicher Einschränkungen.
3
Roboterübergreifende Übergabe
Gemeinsame Nutzung von Fähigkeiten und Übergabeprozessen zwischen QuiMo 1600 und QuiMo 500.
4
Materialpositionierung & Installation im Innenbereich
Präzise Positionierung von Materialien sowie Installation von Modulen und technischen Anlagen unter Einhaltung der zulässigen Decken- und Bodenbelastungen.
Die Lücke
Roboter, die lernen, können nicht heben.
Maschinen, die heben, können nicht lernen.
Lernende Roboter bewegen heute vor allem leichte Lasten. Schwere Maschinen bewegen Tonnen, doch Automatisierung wird häufig aufwendig für einzelne Aufgaben entwickelt. QuiMo will beides zusammenbringen.